「双十一」 技术操盘手:「昆腾动力」用机器人重做物流|云启实干派
物流的自动化程度,常被外界高估
今天是双十一。2018 年的双十一,李强在杭州萧山一个仓库里通宵处理仓储系统的「死锁」:拣货区已经塞满,每个订单又至少有一件货压在储货区,要发货,得先把货搬进来;要搬进来,拣货区又腾不出位子。凌晨两三点,他疲惫不堪,身边的拣货员还推着车飞快地跑。八年过去,双十一的洪峰被系统一点点摊平,但到了称重、贴面单、供包、拣货、打包这些环节,仓库里跑的依然是人。物流的自动化程度,常被外界高估。
把这些活接过去的是**「昆腾动力」。创始人李强做了十六年物流,曾任菜鸟 CTO,亲历过双十一仓储系统「死锁」的通宵抢修,也带队跑通过超千台 L4 无人车的规模化运营。公司成立当年即与客户共创研发,通用双臂机器人已在真实仓库的称重、供包等岗位完成部署验证,并已获得多家头部电商平台及物流企业合计近 5000 台机器人的批量采购订单**。今年,昆腾动力完成超亿元种子轮融资,由云启和商汤国香联合投资。
本期**「云启实干派」**,为您分享5000台订单背后的业务逻辑以及李强的深度对谈:物流为什么是 Physical AI 的最佳起点、机器人的机会为什么藏在长尾任务里,以及他为什么坚持机器人不必长得像人。
为什么是物流为什么先做称重量方
先从跨境物流的一条输送线说起。
跨境物流有条经典的环形输送线:包裹不断过来,工人坐在前面,把包裹挨个翻面、放上传送称重台,称重、量方,再按系统提示分流。这套业内叫「称重量方」的工序,多在四面透风的月台仓库里进行,冬冷夏热,夜间集中作业,赶上大促,人手需求还要再上一截。中国物流与采购联合会的数据显示,全国物流装卸环节(含临时工)从业者 2025 年约 1150 万人,预计到 2030 年将降至 820 万。活没有变少,愿意干的人却在变少。
昆腾动力从这条线切入。李强认为,物流是最有机会跑通 Physical AI 的行业:包裹的姿态、材质、尺寸时刻在变,机器人要观察、判断,再把几个动作衔接起来,恰好是训练操作模型的对象;扫码结果能核验面单位置,单个包裹抓取失败也不影响整条产线,系统可以用重试或人工接管把任务继续下去。制造场景里,一次插接失误可能让产品报废甚至停线;家庭场景缺少明确的反馈信号,模型难以判断自己做得对不对。
物流之内,昆腾又收窄一步,先做电商快递包裹。商品 SKU 种类太杂,包裹的范围好限定,形状、材质、姿态依然有足够变化,适合先在这里练操作能力。称重量方、贴面单、供包都围绕包裹展开,仓内的拣选、打包、质检,是往后要接的需求。
上了线,先要过时间这一关。输送线以每秒约 0.3 米前进,摄像头看到包裹,信号进模型,推理完成,指令下发,机械臂执行,整个过程包裹一直在动。昆腾的做法是异步输入:各模态信息保留原生时间戳、独立采样,由操作基础模型 System 1 完成异步数据流融合;System 2 负责任务推理和长尾场景处理,给 System 1 提供操作指导和异常恢复决策。动作生成用 B-spline 动作头,一组控制点就能表达连续平滑的轨迹,再交给机器人控制执行。
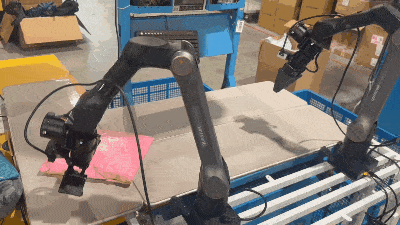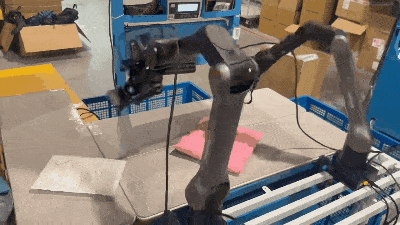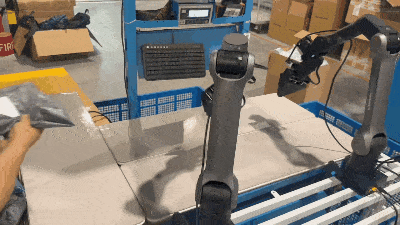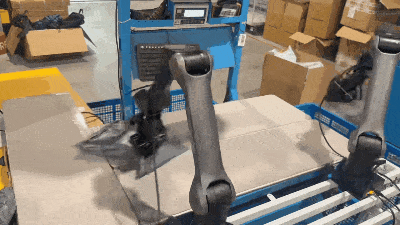
昆腾动力机器人在真实物流仓库中做分拣翻面
团队底子在无人车。李强在菜鸟负责过无人车业务,经历过超千台 L4 车辆的规模化运营;CTO 赵春明曾任九识及菜鸟无人车算法负责人,从算法验证做到量产部署。公司 2026 年 7 月开始与客户共创研发,10 月前后技术具备规模化条件:通用双臂机器人已在称重等岗位完成部署验证,供包效率每小时 1200 件以上,成功率 99%;包裹称重作业 9 月中旬起在杭州一个仓库上线,持续运行超过一个月,节拍接近人工最高水平。人工约每小时 600 件,机器人在部分时段能到同等水平,还有波动。
数据飞轮从杭州一个仓库,到近 5000 台订单
李强不急于铺场景,先把一个任务做透,再向其他场景延展。他给进场立了几条标准:现场改造要少,工位工作尽量完整覆盖,节拍和成功率接近或超过人工,硬件可靠耐用,回本周期还要撑得住客户的投入。按他的项目经验,两年左右回本可以支持小批量测试,接近 18 个月才值得扩大投入。
部署中的成功、失败、人工干预和恢复经验,昆腾都归进 Library of Chaos(真实作业经验库),每条经验关联机器人状态、任务上下文和最终业务结果,供后续任务调用。数据飞轮有没有转起来,李强用数字回答:第一个任务初始成功率只有 60% 多,两三周迭代到 95%;第二个任务约一周就到了 95%。他给未来一年定的目标是,进新仓库、接新任务时,后训练数据更少、时间更短,初始成功率和节拍更高,爬坡更快。
商业化上,昆腾提供按单付费、购买硬件加模型订阅和买断几种方式,设备表现与客户收益绑定。公司已拿到多家头部电商平台及物流企业合计近 5000 台机器人的批量采购订单,覆盖称重量方、供包、贴面单、拣选与打包,分别处于签单、验证、研发或接洽阶段。每进一个客户现场,昆腾就多一批真实任务、一个测试工位和一种仓库作业条件。11 月 5 日,菜鸟在香港智慧港举行 AI 及具身智能产业合作发布会,宣布向产业伙伴开放全球仓网,昆腾到场签约,是首批合作企业中的代表性案例。海外也在推进:日韩上市公司合资在谈,北美子公司在注册,新加坡和澳大利亚的客户投标正在进行。
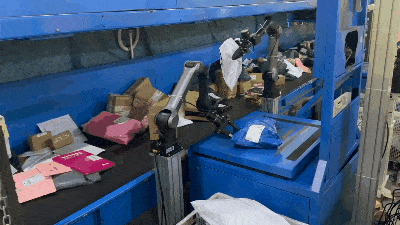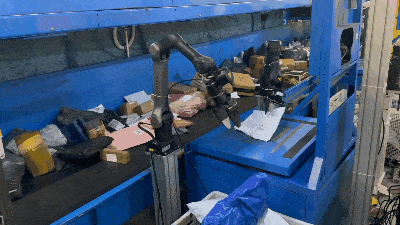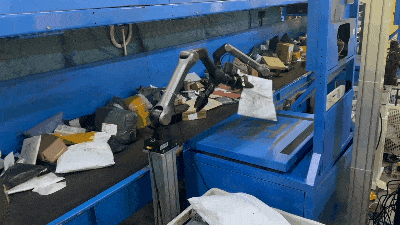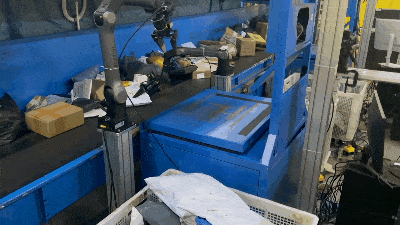
昆腾动力机器人在物流流水线中做包裹称重
以下访谈内容转载自公众号「新智驾」,文|田哲,编辑|张贤
物流远没有外界想象得那么自动化
新智驾:你做物流已经很多年了,最早是什么时候真正进入这个行业的?
李强: 大概从 2010 年开始。
我 2005 年毕业,先在北京甲骨文公司工作了三年,2008 年加入淘宝。那时候阿里内部已经开始讨论,要不要自己做物流。一种观点是电商发展到一定规模以后必须做,另一种观点是依托社会化物流就够了。
当时淘宝内部有不少人在探索物流,我们做的第一个项目叫"物流宝"。2010 年,我是物流宝 2.0 的项目经理,也是研发负责人,从那个时候真正开始做物流技术。
2011年淘宝、天猫、一淘拆分,我去了天猫。最开始负责偏供给侧的事情,包括商家、商品、供应链和物流,后来也做过搜索、推荐、导购这些面向消费者的业务。
2013 年菜鸟成立,天猫原来一部分物流技术团队过去了。2015 年,公司希望菜鸟真正变成一家技术和数据驱动的公司,去做物流行业里别人想做但做不了,或者做不好的事情,我又从天猫调到菜鸟,开始负责菜鸟技术。
当时技术团队大概 200 多人,到 2016 年已经发展到 1000 人左右。后来我还做过阿里全球化板块的 CTO,负责中国大陆之外的电商业务,包括支付、物流、供应链、搜索推荐;之后又回到菜鸟负责产品、技术和无人车。
所以从 2010 年算起,做物流已经十六年了。
新智驾:你做物流这么多年,哪些场景到现在还记得特别清楚的?
李强: 有几个。
一个是 2018 年的双十一。那一年仓储系统设计上有一个缺陷,加上订单量超过预期,最后拣货区和储货区出现了类似"死锁"的状态。
拣货区已经没有空位了,但每个订单又至少有一件货还在储货区。你想把订单发出去,就必须把那件货搬进拣货区;但拣货区已经塞满了,货又搬不进来。
我当时在杭州萧山一个仓库里通宵处理这个问题。凌晨两三点,我已经觉得非常疲惫了,但仓库里的拣货员还推着车飞快地跑。
那个画面给我的感受很深,物流一线真的非常辛苦。
还有一次在嘉兴给天猫超市建仓。仓库是三层的钢平台,每层高度只有两米多一点,空间非常压抑,夏天又特别闷热。
很多新人去了第一句话就是"为什么没有空调?"但仓库有大量敞开的月台,整个面积又非常大。你即使装空调,效果也有限,成本还会非常高。
还有就是最早几年的双十一。电商部门每年都在为销售额创新纪录欢呼,但物流这边面对的是完全不同的场景,包裹堆得到处都是,人、仓库、系统全部处于极限状态。
新智驾:你刚才提到仓库"死锁"情况,是怎么出现的?
李强: 这个事情让我后来一直对大规模系统非常敬畏。
当时 WMS 仓储管理系统里有一个类似"订单预处理"的阀门。你可以理解成一个商场人太多了,我先放一批人进去,买完出来,再放下一批。
当时界面上有个按钮,但点击以后,没有非常清楚地告诉你到底成功还是失败。
平时业务量不大,操作员觉得"刚才到底成功没有",可能再点一次,也没什么大问题。
这个体验问题第一年其实已经有人发现了,但大家没觉得严重,也就没改。
第二年业务量暴涨、仓库面积又紧张,有人连点两次,相当于一下放进去两批订单,整个系统马上被挤爆。
一个非常小的产品体验问题,到了足够大的规模下面,就可能变成一个巨大事故。
新智驾:已经死锁了怎么办?
李强: 要让物理世界和数字世界配合着解。
先在物理仓库里想办法腾几个空库位,再在系统里算,从储货区搬哪个 SKU 进来,能够让最多的订单被满足。
这些订单出去以后,又能释放一些空间,再算下一轮应该补哪个 SKU,一点点把死锁解开。
而且一线工人、仓库管理人员和技术人员必须高度配合。不然程序写错,你本来应该把A搬进来,结果程序算反了,把 B 搬进来,问题只会更严重。
后来我们慢慢建立起一套非常模块化的能力。
比如双十一前,我一个月可以开出一个临时仓,把系统、设备和货都部署进去;双十一结束以后,两周又能把仓关掉。
怎么开、怎么关,系统怎么部署,设备怎么装、怎么拆,都形成了一套标准流程。
跟全国各地的人力服务公司合作也越来越成熟。
另外双十一本身也发生了变化。最开始可能一天爆发 100 多倍,后来变成 100 倍、80 倍、50 倍;原来集中一天,后来逐渐变成一个周期,峰值也被摊平了。
所以今天大家处理双十一已经游刃有余了。
新智驾:你在菜鸟、阿里这么多年,最终沉淀下来的能力是什么?
李强: 我觉得至少有几类。
第一类是做大规模复杂系统。
不管物流、电商还是支付,都是非常复杂的大规模系统,怎么保证它稳定运行,这套能力对今天做机器人也很重要。
机器人未来也不是一个单机,而是一支机器人队伍,后面还是需要复杂的调度和系统能力。
第二类是对物流业务本身的理解。
从仓库到分拨中心、网点、驿站,从国内到跨境、海外;从快消、服饰、数码,到天猫超市这种要求当日达、次日达的业务,我都深度参与过。
第三类是设备和智能化。
过去物流里有大量规则驱动的设备,也有无人车、AGV 这种逐渐走向模型驱动、学习驱动的设备,这些都做过。
再一个是大型组织管理。我做菜鸟 CTO 时,技术团队有 3000 多人;做阿里全球化业务的时候,也有两三千人,而且分布在中国不同城市和海外多国。
我还兼任过菜鸟华东区域负责人,既管理过博士、工程师,也兼管过仓库、配送这些一线业务。
新智驾:过去管理几千人的团队,现在出来带创业公司,会不会特别不适应?
李强: 我自己感觉差不多。
菜鸟原来对技术效率和成本的要求就非常高。物流很多成本甚至要核算到"厘",所以我们过去做管理本来就非常精打细算。
变化比较大的是合作方式。
以前团队大,很多能力内部就可以协作完成。
现在创业团队不可能什么都自己做,所以必须更加开放。硬件、整机、核心零部件、系统、模型,该合作就合作。
这样才能站在整个行业的肩膀上,用比较少的资源撬动更大的能力。
机器人的机会,在长尾任务里
新智驾:现在外界看京东亚洲一号这些自动化仓库,会觉得物流好像已经没有多少人了。你为什么还觉得这里有非常大的机器人机会?
李强: 因为真实情况不是这样。
仓库里,高密度存储、标准容器搬运这些事情,只要业务稳定、愿意投钱,今天都可以自动化。一旦需要两只手对货物做复杂操作,过去的自动化技术就不行了。
比如一瓶洗发水,喷头要缠五圈加固材料,必须裹牢,不然运输过程中会漏。这种事情传统自动化设备很难做,最后还是靠人。
从 B2C 仓储来看,人力费用大概占整个仓库成本的 40%到 60%。自动化程度高一点可能占 40%,自动化程度低的可能达到 60%。
所以物流依然是一个非常劳动密集的行业。
新智驾:而且这些岗位本身也很辛苦。
李强: 是。
仓库没空调、可能通宵,上班又不能带手机,年轻人越来越不愿意干,所以一线员工年龄也越来越大。
人多、工作时间长以后,各种意外都会发生。轻一点可能压到手指,严重一点可能中暑、晕倒等。
我在这个行业做了这么久,对这些事情是有感知的,对这些人更是有感情的。
一方面我们知道真正的问题在哪里;另一方面也确实会觉得,这么苦、这么累的活,应该尽量用技术去完成,不应该一直让人去干。
这也是我们今天做机器人的动力。
新智驾:物流里还有这么多人做繁重的工作,为什么过去的自动化程度不高,无法减少工作强度?
李强: 我觉得主要有三个原因。
第一个,商业变化太快,但传统自动化设备太固定。
今天业务这样,明天业务可能就变了。但传统大型自动化设备一旦固定下来,再拆、再搬都非常困难。
所以企业会担心,我今天花很多钱上了一套设备,两年以后业务变了怎么办?
第二个,操作对象太复杂。
拣货、打包这种事情,需要眼手协同,需要处理形状、材质完全不同的物品。过去即使企业愿意投钱,也没有真正好用的设备。
第三个,很多工作非常长尾。
上午干 A,下午干 B,晚上干 C。一个人可以灵活切换,把八个小时都利用起来。
传统专机可能只能干 A,而且一天只有一个小时需要干 A,剩下 23 个小时设备都闲着,这笔账就算不过来。
这三个问题叠加起来,所以全世界物流行业到今天仍然有大量人力。
新智驾:你觉得现在这三个障碍开始能被解决了?
李强: 对,这也是我出来创业很重要的原因。
第一,机器人应该比传统专机更通用。哪怕做不到一天八种活,至少可以上午干 A、下午干 B、晚上干 C,提高设备利用率。
第二,现在模型对物体的泛化能力已经明显提高。
不一定非得用特别复杂的灵巧手。一个好的夹爪,或者夹爪加吸盘,再配上三指、四指的低自由度末端执行器,加上一个好的模型,已经可以处理很多不同物品。过去解决不了的拣货、打包,我现在能看到技术路径。
第三,机器人的移动性更好。
即使本体不能自主移动,也可以比较容易推到其他工位;需要移动的场景再用轮式底盘。业务变了,不需要把一整套大型设备拆掉重建。
所以我觉得,通用机器人、操作模型,再加上一套稳定的系统,开始有机会把过去十几年行业想解决但没有解决好的问题解决掉。
新智驾:你在阿里待了接近十八年,为什么还是决定出来创业?
李强: 想做一家完全属于自己的公司,这个想法其实很早就有。
大概 2014 年阿里巴巴在美国上市以后,我就在想,我很早进入淘宝、天猫,也参与了很多事情。如果有一天能自己做一家公司,也把它做得很好,这辈子可能就很满足了。
后来在阿里又做了很多年,到了现在,也觉得是时候做一次。
另外就是刚才讲的这个技术窗口——当前的模型能力、本体成本和算力价格都到了临界点。
如果要用新的技术去解决过去十多年物流行业没有解决好的问题,我觉得创业公司反而更合适。
因为这个阶段需要非常快地验证、试错和迭代。大公司有大公司的优势,但做这件事,我更希望用创业公司的速度。
新智驾:中间这十多年,是什么让你一直留在阿里?又是什么让你最终下定决心?
李强: 2014 年想从零到一做一件自己喜欢的事情,但真正认真准备创业,是去年做无人车业务的时候。当时已经下定决心,准备剥离成一家独立公司来开展相关业务,阿里巴巴作为股东参与,但不再是控股股东。
过去在阿里工作的 17 年里,大概每隔三四年就会有新的事情和挑战,所以一直没有真正离开。
比如 2015 年,我从天猫来到菜鸟。当时菜鸟刚刚成立,阿里巴巴集团对它的期待很高,希望它成为一家技术驱动、数据驱动的公司,去做别人想做但做不了的事情。我当时负责菜鸟技术,也有很多新挑战,包括电子面单等项目。
在菜鸟工作了大概三年后,集团又开始推进全球化战略。当时中国公司都在出海,阿里巴巴也把全球化作为集团的重要战略。大概从 2019 年到 2021 年,我又负责了一段时间海外业务,需要了解不同海外市场,与当地 CEO、管理团队配合。后来又回到了菜鸟。
所以这十几年里,每隔几年都会有新的事情可以做,也一直有新的收获。
新智驾:你在菜鸟已经做到比较高的位置,也建立了自己的团队和资源。决定离开时,身边有没有人劝你再考虑一下?毕竟从大公司出来创业,意味着要重新面对很多不确定性。
李强: 有不少人劝过我不要离开。
一方面,大家在一起工作了这么多年,彼此有很深的感情,肯定舍不得。另一方面,在现在这个变化很快的时代,留在大公司相对稳定,也已经积累了信用和资源,有很多人愿意支持你、帮助你。
但我最后还是决定创业,主要是因为这个时代变化很快,而自己也找到了特别想做、同时又适合自己去做的事情。
既然决定了,就需要卸下过去的光环,全力以赴,没有退路地把这件事做好。
即使最后没有做到自己想要的程度,也不会留下遗憾,因为已经真正投入进去过了。
如果一边留在大公司享受原来的资源和稳定,一边又想着做新的事情,反而容易两边都做不好。
新智驾:昆腾动力从一开始想做一家什么样的公司?
李强: 我们的定义一直很明确:Deployment-driven,部署驱动。
可以理解成部署驱动的通用 Physical AI 公司,也可以理解成部署驱动的基础模型公司。
重点是不能只有模型,更不能只有 Demo,最后一定要真正部署。
新智驾:这个定义确定以后,你怎么组建团队?
李强: 基本就是先想清楚做这件事需要哪几类人,再一个坑一个坑地填。
首先一定要有真正懂行业、懂客户,也能交付的人,所以找了朱礼君博士。他做物流自动化大概十年,对行业、客户和技术都很熟。
第二,如果真要规模化部署,不能只追求一个单点算法很炫酷。端到端所有环节都必须稳定,规模上去以后任何地方都不能出问题。
所以我们找了赵春明做 CTO。他大概做了十年智能驾驶,从车端算力、模型到上层系统都有经验。
第三,机器人不是实验室里演示半小时的设备。它要在物流、工厂这种真实环境里长时间运行,可能高温、低温、灰尘,各种条件都要扛得住。
耐用性、可维护性都要做到真正产品级,所以又找了硬件负责人来解决这个问题。
最后还是需要模型。怎么用更少的数据学出更多智能,怎么让后训练效率足够高,让机器人一开始就有比较好的节拍和成功率,需要非常强的模型团队,所以又找了首席科学家。
想好要干什么,挖好坑,再挨个填人。
新智驾:很多机器人创业公司做着做着,方向会发生很大变化。昆腾到现在好像变化不大?
李强: 大的方向没变过。
进来的人也都是理解、认同这条路线以后才加入,所以内部没有消耗,不会 A 说做这个、B 说做那个。方向清楚,团队又都是各自领域里的老手,所以进展比我自己最开始预计的还快。
原来我们计划到今年年底,让第一个场景达到人的效率。实际到 9 月份已经接近人的最高效率,到 10 月底可能就能提前两个月完成原定目标。当然具体的产品和技术优先级每周都在迭代。
主线不变,但什么先做、什么后做,会越来越清楚。
新智驾:有没有一些已经投入研发资源,后来发现现阶段不适合继续做,最终暂时搁置的项目?
李强: 有一个比较典型的例子,是之前做服装仓储业务。
当时有客户每天需要处理大量服装,包括拆包、质检,再把衣服叠好放回去。我们最初想做的是让机器人完成整套流程。
研发一段时间后发现,男款服装相对容易处理,比如T恤、短袖、衬衫、标准款裤子,这些形状比较规整,机器人基本能够完成。
但客户仓库里有很多女款服装,比如连衣裙,以及一些款式比较复杂、不规则的时尚女装。这些衣服在展开、质检和重新折叠时,难度就大很多。
现阶段要让机器人稳定完成这些任务,仍然有比较大的挑战。所以我们今年暂时把这件事搁置了,降低了研发优先级,并没有完全放弃。
未来可能会采用 Agent 的模式,通过更好的 System 2 完成任务规划。同时,System 1 也需要提升对柔性物体的操作能力,包括机器人的灵巧度。
这两方面都需要升级,才有可能真正处理复杂女装的拆包、质检和折叠任务。我们预计可能要到 2027 年至 2028 年再重新推进。
新智驾:你出来以后,以前物流行业的合作伙伴听到这个想法是什么反应?
李强: 基本都希望我们快一点。
大家愿意给需求、给场景,也希望产品尽早去测试和试点。
因为这些问题大家确实已经痛了很多年。
高频任务做到工业级,再追求通用
新智驾:过去几年,不少物流、制造企业都和具身智能公司合作过POC试点,但行业里普遍的反馈是,多数POC并没有达到预期。产业化的难点,在于极致的效率,也在于可控的成本。你觉得具体卡在哪里?
李强: 工业级要求其实很高,节拍要快、成功率要高,还要长时间稳定运行。问题在于今天大家既没有做到特别泛化,表现也还没有完全达到工业要求。你可能展示100个任务都能做,但没有一个任务真正达到客户要求的节拍、成功率和稳定运行时间,那就很难规模化部署。
新智驾:现在很多具身公司都在追求"通用"。昆腾怎么理解通用?
李强: 我觉得最后大家想去的终点是一样的,既足够泛化,什么都能做;每件会做的事情又都做得特别好。
所以路径上有两个选择:一种是先 Wide,再 Deep。
先用一个很强的预训练模型,让机器人好像什么都会一点。Zero-shot、One-shot、Few-shot,很快就能学会一个新东西。这很厉害,但有点像鹦鹉学人说话,"会"不代表"做得好"。
我们的选择相反:先垂直,再通用。
新智驾:要怎么垂直?
李强: 底层模型架构和机器人本体可以是通用的,但先选择高频、适合机器人做的 Task,把它做透。
积累足够多的数据,让模型在这个任务上做到非常高的节拍和成功率,先追平人,甚至超过人。
这个任务一旦真正规模化部署,数据就开始自然产生。
而且不只有成功轨迹,还有大量失败 Case。
成功往往千篇一律,但失败各有各的问题。机器人失败以后怎么恢复、怎么纠正,这些都非常有价值。
新智驾:你很重视从失败案例中学习。机器人在仓库里出现一次操作失败后,团队如何发现问题、采集数据,再通过模型训练把解决方案重新部署到机器人上?
李强: 目前最快一天就可以完成一次模型迭代。
失败案例大致分为两类。
一类是机器人对环境产生了错误理解。比如早期部署时,仓库现场有灯光,机器人拍摄画面后,左手可能会看到右手的影子,结果左手就跑过去抓右手的影子。
这类问题可以通过 DAgger 等技术补充数据,明确告诉机器人识别到影子时不要抓取,再重新训练模型,就能够解决。
另一类问题涉及动态环境下的操作能力。
比如在快速运动的输送线上抓取包裹,机器人看到包裹时,它可能还在A位置;经过模型推理,再等机械臂运动到目标位置时,包裹已经移动到了B位置。感知、推理和执行之间存在时间差。
还有在堆叠比较密集的包裹中,机器人需要判断怎样只抓取一个包裹,而不是一次抓起多个。
这些问题需要通过离线仿真来解决。我们会把真实场景重建到仿真环境中,在仿真环境大量探索,再更新操作策略。比如针对包裹堆叠、抓取数量,以及输送线上的动态抓取,反复测试不同的操作策略。
输送线的速度大概是每秒 0.3 米,机器人需要判断什么时候伸手,才能让机械臂到达的位置和包裹的位置刚好重合。
新智驾:可以理解为部署本身就是训练过程。
李强: 对。规模化以后,就能接触各种物体、各种仓库、各种环境。
明亮的仓库、很暗的仓库,高标仓、低标仓,都经历过以后,环境自然就泛化了。
如果把拣货做好,全世界各种货物从工厂出来以后最终都要进入物流,我也就有机会看到非常丰富的物体。抓取、放置这些基础动作也会越来越熟练。
这样第二个任务的学习成本就会比第一个低,第三个又比第二个低。
做到后面,第N个Task所需要的新数据和新投入可能越来越接近零。
从一个新任务需要大量数据,到只需要少量数据,就可以逐渐接近 Few-shot。
这也是另一条走向通用的路径。
新智驾:昆腾第一个落地场景是分拣吗?
李强: 严格说不是分拣,而是包裹操作。
称重、量方、贴面单、供包都属于包裹操作,分拣只是其中一个环节,这是第一大类。
第二大类是对SKU、对货物本身做操作。
比如补货、拣货、打包,或者一些增值服务:重新贴标签、给化妆品做更精美的包装等等。
目前大的方向就是这两类。
新智驾:实际作业现在做到哪一步?
李强: 目前跑得最快的是对包裹做各种操作。
比如称重、贴面单、供包、发件供包。
做得比较早、相对简单的场景,现在已经在客户现场测试,效率接近人的水平。
更复杂、做得晚一点的场景,目前大概做到人的一半。比如人一个小时做 600 件,我们大概能做到 300 件。
不同任务复杂度不同,所以成熟度也不一样。
从 9 月中开始,我们在杭州一个仓库已经上线了一套包裹称重作业,持续跑了一个多月,节拍已经接近人工最高水平。
新智驾:称重作业节拍已经接近人工最高水平,能不能具体介绍,目前人工和机器人的处理效率分别是多少?
李强: 人工大概每小时能够处理 600 件包裹,机器人目前也已经接近这个水平。
不过,人工的作业节拍相对稳定,基本能够维持在每小时 600 件左右,机器人的表现还会有一些波动。
比如输送线上的包裹数量比较合适时,机器人也能达到人工的水平。如果包裹堆得特别多,抓取难度就会增加,失败率上升,节拍也会下降。如果包裹特别稀疏,机器人又需要等待,同样会影响效率。
所以目前说接近人工,主要是指在一些作业时段,机器人已经能够达到人工的处理水平,但还不能保证始终保持这个节拍。
新智驾:昆腾动力机器人已经在仓储物流场景落地。第一个真正付费的客户是什么类型?从最初接触、确定需求,到机器人进仓测试、推进批量采购,整个过程经历了多长时间?
李强: 这里需要区分两个客户:第一个真正付钱的客户和第一个进仓测试的客户,并不是同一家。
第一个付费客户是一家经营高端美妆和奢侈品仓储业务的运营商,大概在 9 月份签了合同并完成付款。不过,当时我们的产品还没有完全准备好,所以还没有进入这家客户的仓库测试。
第一个真正进仓测试的客户,是阿里巴巴集团的国际物流部门。我们大概从 7 月份开始接触,确定具体应用场景后,8 月份做产品准备,9 月份进入仓库测试。到 10 月份,双方已经推进到批量采购合同谈判和签署阶段。
客户主要关注几个指标。第一是成功率,如果成功率不够高,机器人可能给仓库的正常运营带来负面影响。
第二是作业节拍。如果机器人占用了仓库的位置和资源,却没有足够的产出,就会影响整个仓库的作业时效。此外,客户也会关注产品寿命,这些都是决定能不能真正部署的因素。
新智驾:目前已经有客户付费,也有客户进入仓库测试。如果在同一个客户的不同仓库、不同任务之间切换,机器人的能力能够迁移多少?比如第一个任务积累的数据,能不能帮助第二个任务更快落地?
李强: 迁移性还是比较强的。首先,我们使用的是通用机器人本体,并不是针对某一个任务设计的专用设备。
目前,我们已经在首个进仓测试客户的第二个仓库里,测试另一项任务。虽然仓库环境和具体操作有所不同,但操作对象都是包裹,只是对包裹进行不同类型的操作,所以任务之间有比较大的迁移空间。
从实际进展看,第一个仓库的第一个任务,刚进入真实环境时成功率只有 60%多。经过两三周的数据积累和模型迭代,成功率提升到了 95%左右。
第二个任务的进展就快很多,大概一周时间,成功率基本也能达到 95%。
前一个任务积累的数据,对后一个任务的帮助很大。另外,整个桌面版双臂机器人使用的是同一套硬件本体,可以在不同任务之间复用。
新智驾:什么时候才会从物流扩展到其他行业?
李强: 我们要先在第一个行业形成足够明显的领先优势,而且数据飞轮已经非常清晰地跑起来后,再扩行业。
我们不是没有能力扩,而是不想现在一下子铺开。Physical AI 不只有规模效应,还有非常明显的数据效应。
我在物流里面做的客户越多、仓库越多、见过的物体和环境越丰富,私有数据越多,模型的成功率和节拍就越高。
下一次去一个新客户,我第一天的成功率可能就比别人高。做一个新场景,需要的新数据更少、时间更短。到这个时候,数据优势才真正转起来。
物流刚好处在一个中间位置。往上走是工厂,可以做上下料、装配;往下走是零售和服务。先把中间卡住,再往两头扩。
新智驾:除了单机能力,你一直很强调机器人集群能力,为什么?
李强: 因为最终不是一台机器人自己干活。无论人还是设备,一方面是单机能力,另一方面要解决 1+1 怎么大于 2。
我们过去做复杂系统、运筹优化和调度,很多时候就在解决这个问题。
多个机器人之间怎么分工?人和机器人怎么分工?什么活更适合机器人,就分给机器人;什么活当前人做得更好,就给人。
还要根据昨天的数据实时调整今天的分配策略。
什么时候工作、什么时候充电,怎么提高机器人利用率,怎么用更少的机器人完成更多工作。这样整体 ROI 才会更高。
外界容易看到单机有多灵巧,但真正形成生产力以后,整个机器人团队的能力同样非常重要。
新智驾:现在昆腾动力的机器人在一个仓库里最多可以同时部署多少台?调度系统能支撑多大规模?
李强: 我们过去已经有一套管理系统,专门负责机器人调度,之前调度过 1000 台以上的机器人,包括 AMR 等不同类型的设备。
目前,具身机器人还处于比较早期的试用阶段,一个仓库里可能只有几台具身机器人,所以还没有达到大规模部署的程度。
但从调度系统的能力来说,同时管理1000台以上机器人是没有问题的。这套系统过去已经经过了大规模机器人调度的验证。
新智驾:机器人和人类在工厂一起工作时,怎么保证不会被彼此拖累影响工作进度?
李强: 今天机器人的硬件、模型和系统都还没有可靠到 100%。所以我更希望人和机器人是并行工作。
机器人慢了、坏了,人不应该被它卡住,人还可以反过来帮助机器人,把剩下的活补掉。
如果人和机器人串行,机器人一停,后面的人也停了,那机器人不但没有帮助人,反而拖累整个流水线。
从技术展示的角度,很多人机串行、多个机器人串行协作的 Demo 看起来很酷。但我认为很多更像炫技,不一定是最好的落地产品。
我们宁愿放弃一些特别炫酷的 Demo,先选那些不那么吸睛,但足够简单、稳定、机器人能够长期持续做好的事情。
新智驾:目前实际部署时,机器人和人工是怎样分工的?
李强: 人机并行,首先是任务分配的问题。
比如一个仓库原来有 100 多个人负责称重,我们可以先部署一部分机器人,让机器人和人一起完成称重作业。
仓库里的包裹并不完全一样,有些特别重,有些形状不规则。可以把适合机器人处理的包裹分配给机器人,特别重、特别异形的包裹继续交给人工。
也就是说,在同一个场所、同一个任务中,根据人与机器人的能力进行任务分配。
至于机器人执行任务时是否需要人实时辅助,目前这方面的需求已经比较少。
我们在机器人端部署了 VLM 模型,也就是 System 2。它可以监控任务执行过程中是否出现异常,并给 System 1 提供一些子任务,辅助 System 1 通过不同的 Policy 进行重试,尝试恢复现场。
整个异常处理和任务恢复主要由 System 2 完成,而不是依赖人工。我们也具备远程人工介入的能力,但目前实际使用得比较少。
新智驾:技术选择上也是同样的思路?
李强: 对。
我们不追求"听起来最先进",而是先问什么方法最简单、最有效,而且能够 Scale、能够复制。
比如强化学习。离线方法、仿真里的在线强化学习、真机在线强化学习,都可以做,但可能 70%、80%的问题,用更简单的离线方法已经可以解决。那就先把这一层做好。
剩下一部分再去仿真里做在线学习,真的还有解决不了的问题,再考虑真机 Online RL。
如果一上来就说"我一定要做真机强化学习,因为最酷、最难",很可能投入大量时间和资源,踩很多坑,最后效果还未必更好。
复杂技术应该留给真正需要它的问题。
新智驾:所以你们更关注产品能不能真正创造 ROI。
李强: 最后客户只看两个东西:质量是不是更高,成本是不是更低。
国内做这类蓝领工作的人工,一个月可能六七千元,一年综合成本大概 10 万元。
如果双臂机器人能把总成本做到比这个低,就有商业空间,到了海外,人工成本更高,机器人替代的价值会更明显。
新智驾:工作成果真的能比人好吗?
李强: 我认为最终一定能。
比如一项工作要求缠五圈材料,人有时候可能缠四圈,觉得差不多就算了。机器人不会偷懒,你设定五圈,它就一定做五圈。
而且未来还可以有一套 AI 系统,相当于一个老师傅始终坐在旁边监督。机器人哪里做错了,系统立刻发现,让它重做。
当然今天机器人也会犯自己的错误。比如人一般不会把一个商品直接捏坏,但机器人力控做得不好,可能夹得太紧。
所以现阶段人和机器人各有不同的问题。
但随着力控、感知继续进步,最终可以做到:人不会犯的错误,机器人也不犯;人会犯的错误,机器人也不犯。
机器人不必像人,规模化部署更重要
新智驾:你们目前到底做了几种机器人?
李强: 目前大概有三种硬件形态。
一种是固定双臂,适合不需要移动的工作。
一种是半人形机器人,本身不能自主移动,但可以推到不同工位。
第三种是轮式底盘机器人,可以自主移动。
第一代轮式底盘产品已经发布,不过我们的目标更多还是先把整个技术链路跑通。
另外还在做一款专门针对物流设计的新构型机器人,目前还在申请专利,计划年底正式发布。
它不会特别拟人,结构会更简单,但工作效率高,而且针对具体场景的可定制性会比较强。
新智驾:现在很多公司都在做双足人形机器人。昆腾为什么同时做固定双臂、半人形和轮式机器人?
李强: 因为不同场景需要的能力不同。
如果一个工作根本不需要移动,你放一个双足人形机器人在那里,就是浪费,性价比一定不好。
固定工作交给固定双臂就够了。
如果需要在不同工位之间切换,但不用时时自主走动,可以做成半人形,直接推过去。
只有像去货架里"走街串巷"拣货这种场景,每时每刻都需要移动,才真正需要自主导航的移动机器人。
我的原则就是,刚好满足需求,性价比最高。拿一个昂贵的双足人形机器人去做固定供包,在我看来就是过度设计。
新智驾:你对"机器人一定要拟人"这件事,好像一直比较怀疑。
李强: 我自己的判断是,机器人不是人,也不应该被人的构型限制。好的机器人应该追求结构比人更简单,但能力比人更强。
人的头不能 360 度旋转,机器人完全可以。所以机器人为什么一定要完全照着人的身体去做?越拟人,结构往往越复杂,成本越高,可靠性也越难做。
我更希望本体结构简单,但能做出超越人的动作。
当然,这会带来一个问题:如果机器人的身体跟人完全不一样,人的动作数据就不能直接迁移。
那模型怎么训练?这是技术问题,我们去解决它。
但不能因为数据迁移方便,就先规定机器人一定得长得跟人一样。
新智驾:未来模型可以通用,但本体未必要"一机多用"?
李强: 对。
如果未来机器人真的成为一种非常普及的劳动力,机器人还能制造机器人,那机器人的供给会非常充足。
当劳动力供给不够的时候,一个人可能上午在仓库拣货,下午去酒店打扫,晚上回家做饭,因为只有这么一个人。
但如果机器人足够多,为什么一定要一台机器人上午在仓库工作、下午去酒店工作、晚上回家炒菜?仓库里的机器人就一直待在仓库,酒店里的就一直待在酒店。
所以我觉得模型可以更加通用,但机器人本体未必什么都能干。
一个专门做拣货的机器人,把拣货做到远超人的水平,可能反而更合理。"通用"不等于"所有机器人都必须长成同一个人形"。
新智驾:为什么你们一直强调"部署驱动"?
李强: 因为 Physical AI 现在最缺的还是足够多、高质量的真实数据。
只有真正规模化部署,才会持续产生真实世界的数据,所以选第一个场景非常重要。
我觉得物流是现阶段非常好的一个场景。它有大量粗活、累活,真实需求很明确;技术上又属于"跳一下能够得着"的难度。
跟工业相比,工业场景通常比较结构化,零部件也更单一。但物流里什么东西都有,更加泛化。
跟家庭相比,物流又有非常密集的反馈信号。
今天机器人一个小时应该做 600 件,结果只做了 300 件,结果非常清楚,一个包裹有没有贴好、有没有送对,反馈也非常明确。
家庭场景很多事情做得好不好,反而没有这么清晰的反馈。
所以物流既足够泛化,又有密集反馈,而且市场足够大,我觉得是 Physical AI 特别好的起点。
新智驾:现在大家很关注预训练大模型,你似乎更强调后训练。
李强: 我觉得预训练和后训练都重要。
预训练最后往往还是一个相对简单的模型架构,加上大规模、高质量数据,再加充足算力。
真正最重要的还是数据。
有了好数据,也更容易获得算力资源。但未来一两年,我觉得后训练尤其重要。
哪家公司能够用更短的时间,把一台机器人、一组机器人,在一个客户场景里的成功率、节拍迅速提高到客户可以接受,甚至满意的程度,谁就更可能率先实现规模化商业落地。
有了规模化落地以后,又会产生更多真实、高质量数据。
有了数据,就能匹配更好的算力和人才,再去训练更好的预训练模型。这个闭环才真正转起来。
所以我们公司的一个核心判断就是:先部署,先把节拍和成功率做起来,再用部署产生的数据继续推动模型。
最后大家比的,可能就是谁能够更快完成这个过程。
新智驾:你们明年最核心的目标是什么?客户数,还是收入?
李强: 我更关注每天真正处在物理世界里干活的机器人数量和场景数量。
我们希望这个数量进入第一梯队。客户数量相对是次要的。
因为只有足够多机器人每天在真实环境里,做过去传统自动化做不了的、环境和对象都比较泛化的事情,我们才会得到大量高质量数据,数据飞轮才会更早转起来。
新智驾:未来三年。你希望昆腾动力发展成一家什么样的公司?机器人会进入哪些场景?
李强: 我们希望真正把 Physical AI 带进物理世界,解决现实生活中一些目前还不容易解决的问题。
比如那些比较危险、工作环境比较艰苦,或者本来就不应该由人来承担的工作,希望未来都能够由机器人完成。同时,我们也希望通过这些实际应用,为整个AI技术的发展贡献力量。
从公司的角度,我们希望成为一家全球领先的公司,能够实现大规模机器人落地,真正创造价值、解决实际问题;从技术角度,也希望在这个过程中为整个行业的发展作出贡献。