真格天使项目「源策未来」发布机器人全身控制框架 Anchor 1
为复杂全身操作提供控制基础。
法国哲学家梅洛·旁蒂曾说,「所谓理解,就是感受到目标与现实之间、意图与执行之间的契合——而身体,就是我们在世界中的锚点。」
好的大脑需要一个好用的身体和小脑。
一个「知道要做什么」的策略,需要一个「稳定做得到」的执行系统。
源策未来探索的全身智能(Whole-Body Intelligence,WBI),目标指向通用物理智能。
11 月 5 日,源策正式发布全身控制模型 Anchor 1,希望机器人能够跨越人与机器的构型差异,保留任务真正依赖的动作结构,在物理世界中精准、稳定地锚定自身。
更准确的运动和全身控制
在人形机器人的实际操作中,手部是否到达目标,并不足以完整衡量一个动作的完成质量。
以低处取物为例,机器人需要调整身体高度、弯曲膝盖、改变躯干姿态,同时保持双脚与地面的稳定接触。
如果动作过程中出现足部滑移、意外迈步或身体偏移,即使手臂已经接近目标,也可能影响后续操作。
这意味着,人形机器人需要同时处理两个相互关联的问题:一方面,精确跟踪手部、骨盆及其他关键部位的运动目标;另一方面,根据自身结构和实时状态,协调全身关节完成运动。
人体动作捕捉为机器人学习提供了重要的数据来源,但人体和机器人的身体比例、关节结构与运动范围存在差异,人的动作无法直接复制到机器人身上。
传统方法通常借助关节空间重定向,将人体运动转换为机器人关节轨迹。
然而,中间求解过程可能引入参考误差或动作不连续问题,进而影响机器人执行的精度与稳定性。
针对这些挑战,Anchor 1 从动作参考表达、控制策略训练与实时反馈机制三个方面进行设计,探索更直接的运动映射与更稳定的全身控制方式。
构建精准、稳定的全身控制
控制精度需要从完整链路考虑。误差可能产生于机器人执行,也可能在人体动作转换为控制指令时就已引入。
Anchor 1 围绕这条链路展开设计:保留任务相关的运动意图,为全身协调留出空间,通过训练数据引导行为,并在执行过程中持续修正偏差。
保留关键运动目标,为全身协调留空间
人与机器人的身体比例和关节结构不同,动作转换需要在适应机器人身体的同时,保留任务相关的轨迹结构与空间关系。
在线关节空间重定向如果求解不理想,可能在控制器接收到指令之前就引入偏差或突变。
Anchor 1 通过几何标定,将人体运动调整到机器人的身体尺度,并提取骨盆、双手腕和双脚踝的目标位姿作为稀疏运动参考。
部署时,这些参考直接输入控制器,无需在线关节空间重定向。
这一设计旨在建立更可预测的人机运动对应关系,让遥操作更直观,并为自然、流畅的后训练示范采集提供支持。
稀疏输入也是完整动作复现与协调灵活性之间的一种折中:保留关键部位的运动目标,同时放松对其余关节的逐一约束。
控制器由此可以利用躯干和四肢的协调空间,调整全身姿态,更准确地实现这些目标。
研究展示了不同身形操作者,以及多种动作捕捉和 VR 设备参与控制的示例,体现了这一接口对不同输入方式的适应能力。
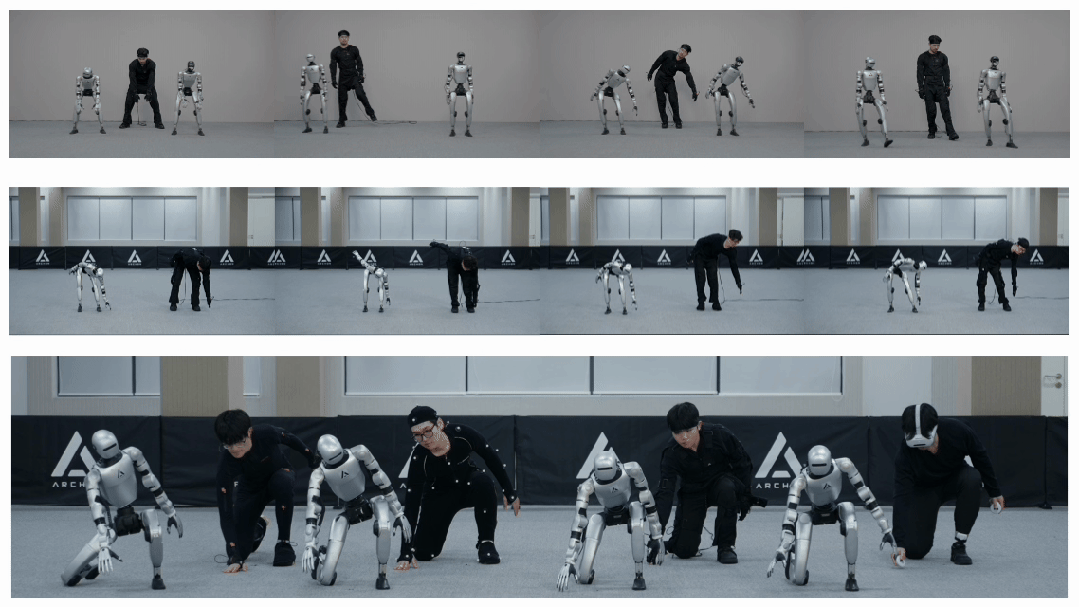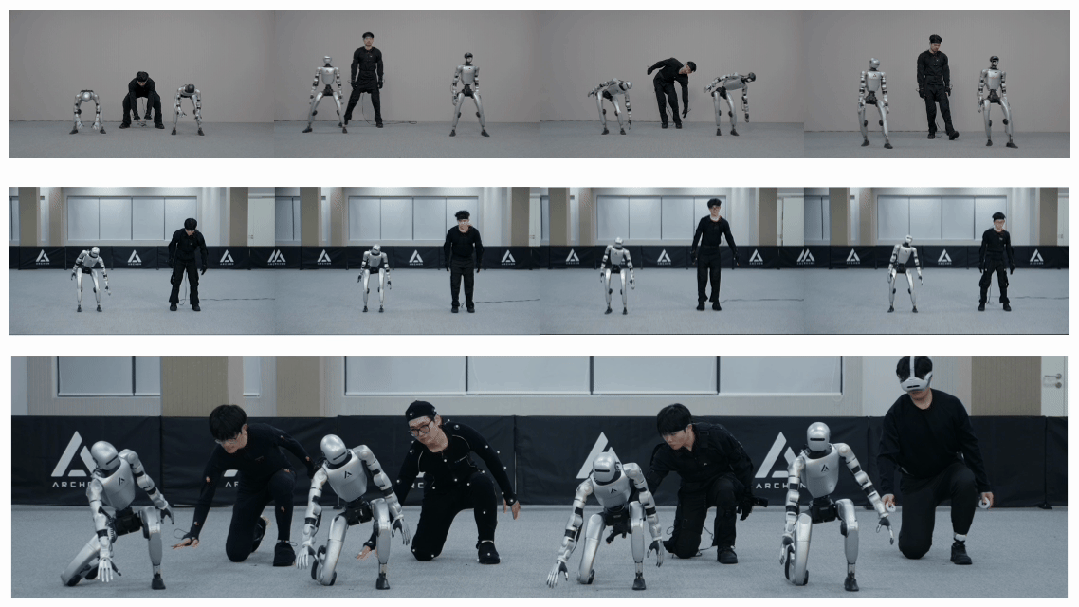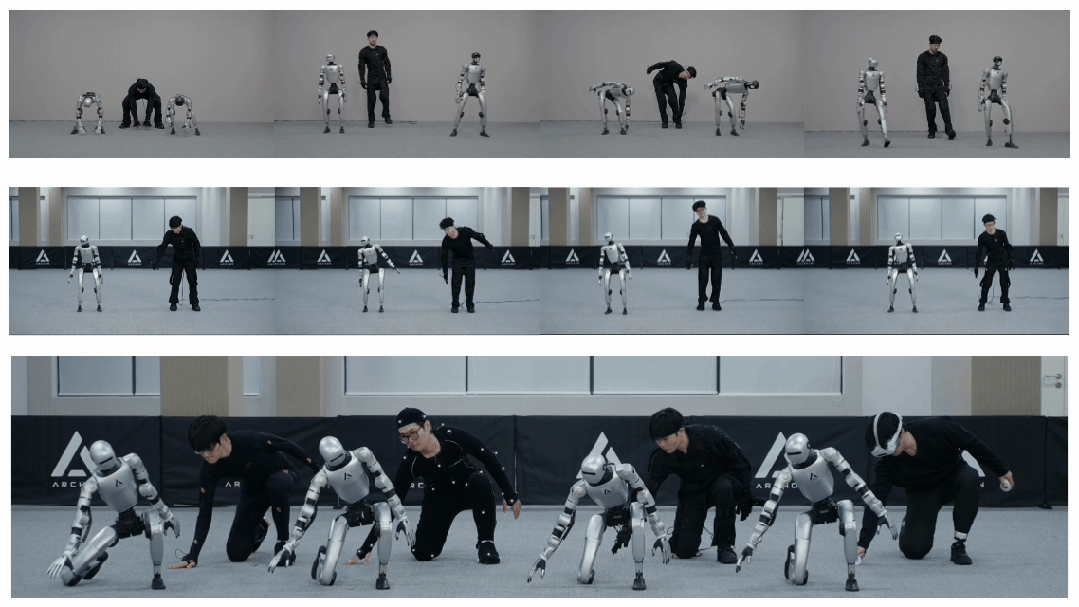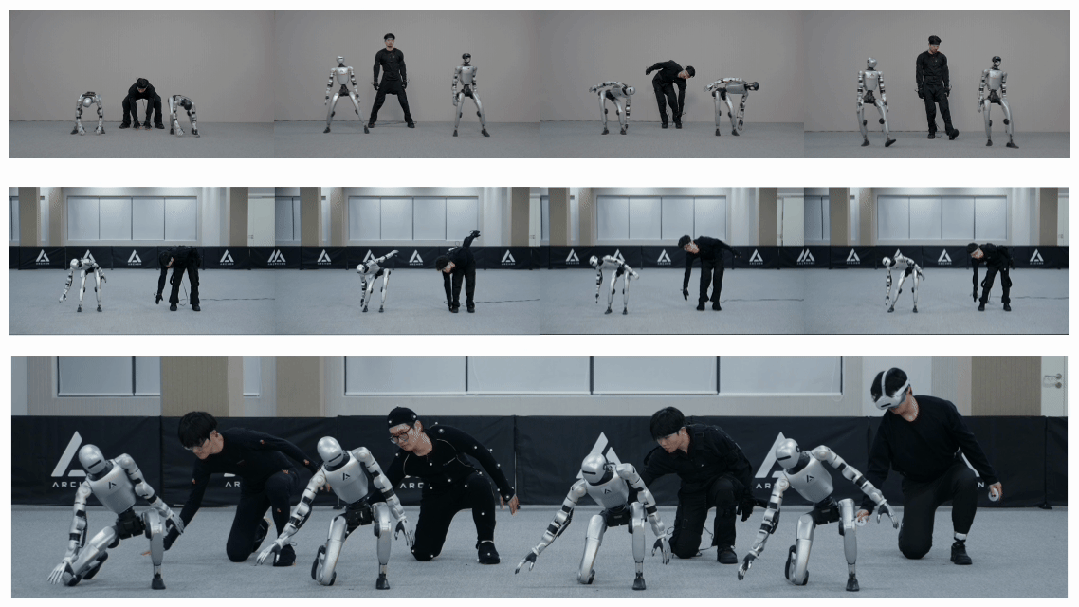
不同身形操作者及多种动作捕捉设备
用优质动作数据,引导全身协调
稀疏目标通常对应多种全身动作。保留协调空间之后,还需要引导控制器如何使用这些自由度,形成稳定、符合预期的行为。
Anchor 1 将经过标定的人体运动与同一动作离线重定向得到的机器人参考配对:前者提供稀疏指令,后者提供全身运动的训练引导。
围绕全身操作所需的姿态、支撑和协调方式,团队组织训练数据,并通过质量检查、筛选与人工分析,塑造偏向稳定、合理行为的训练分布。
因此,稀疏接口与数据分布共同发挥作用:关键目标明确哪些运动需要准确实现,经过筛选的机器人动作则引导身体其余部分如何配合。在线控制所需的全身协调由策略学习完成。
解耦运动表达与执行纠偏,兼顾精度和上层接口
执行过程中,显式跟踪误差能够为控制器提供直接的纠偏信号。
但同一个目标动作,在不同执行状态下可能产生不同误差。
如果将这些误差一起编码进运动表征(Motion Token),期望行为的表征就会受到瞬时执行偏差的影响,增加上层策略学习、预测和复用这一表征的难度。
Anchor 1 将显式误差反馈与运动编码分开:运动编码器提取参考动作的表征,跟踪误差则单独进入控制解码器,与机器人状态共同用于生成动作。
这样的架构既保留显式反馈带来的精度收益,也支持灵活的上层控制接口。
当上层策略直接输出运动表征时,重建模块恢复相应的目标位姿,为误差计算提供参考。
因此,同一个控制器既能接收稀疏运动参考,也能接收运动表征,并在两种接口下进行执行纠偏。
消融实验进一步验证了反馈机制的作用:在 MuJoCo 的 In-House Track 中,与不使用显式误差反馈的版本相比,将误差反馈输入控制解码器后,Anchor 1 的全局动作成功率由 70.9% 提升至 88.7%,局部成功率由 61.7% 提升至 88.4%。
这一结果表明,在该实验设置下,显式反馈及其输入位置对持续跟踪精度具有重要影响。
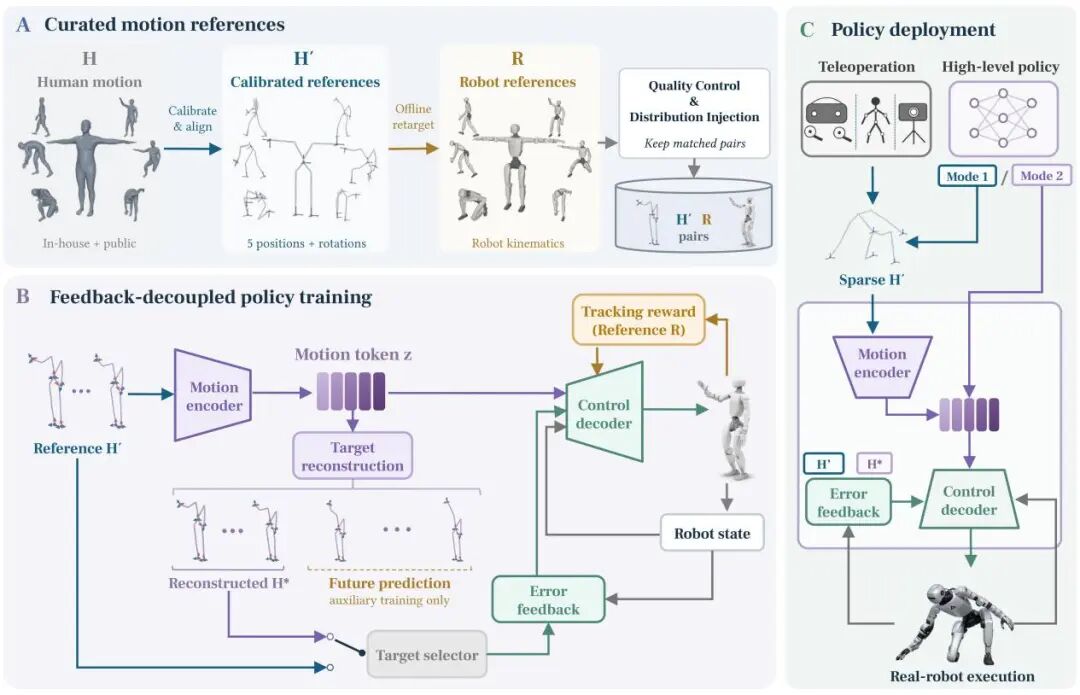
Anchor 1 控制架构图
多维实验验证:从动作跟踪到稳定支撑
这些设计需要通过面向操作需求的评估来检验。
机器人能否准确到达目标、在整个动作过程中持续保持精度,以及在不同姿态和支撑条件下稳定完成动作,是三个相互关联的问题。
为此,团队构建了覆盖精度、持续执行稳定性与可达性的 Benchmark,通过 In-House Track、Public Track 和 Reachability Track,系统刻画控制器的能力与边界。
三组测试共涉及超过两万项动作与目标样本:
- In-House Track:15,342 段内部动作,重点评估全身运动跟踪与协调能力。
- Public Track:2,230 段公开数据动作,评估不同运动来源下的控制表现。
- Reachability Track:3,210 个参考目标,检验不同姿态下的目标可达性与稳定支撑。
在 In-House Track 测试中,Anchor 1 的全局动作成功率达到 88.7%,局部动作成功率达到 88.4%。
这一结果体现了 Anchor 1 在全身动作跟踪与协调方面的控制能力。
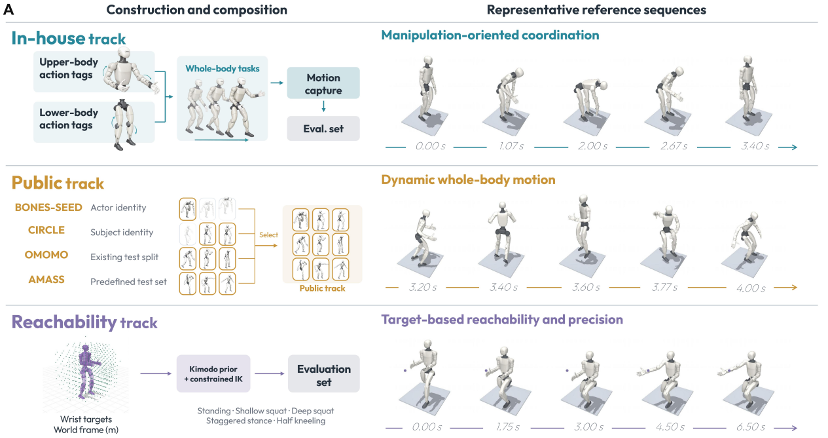
三个互补的测试轨道
全局跟踪主要衡量机器人是否在空间中准确到达目标;局部跟踪则关注身体各部分相对于骨盆的运动是否符合参考要求。两类指标共同反映全身控制的执行质量。
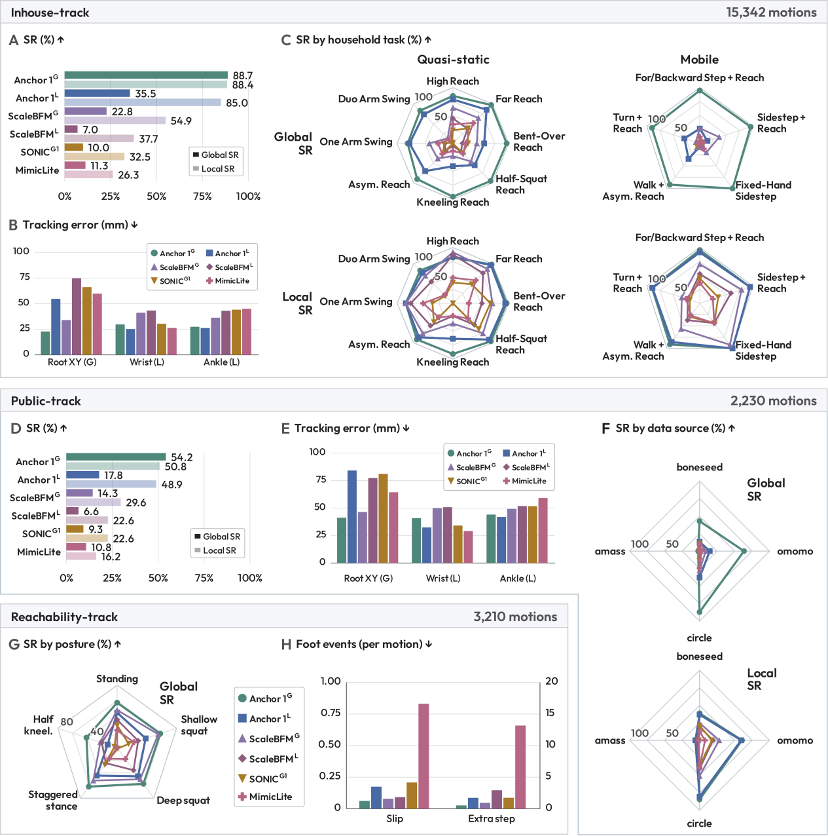
三组基准测试结果,动作成功率与跟踪误差
对于需要持续改变身体姿态的操作任务,稳定性同样是重要的评估维度。
研究在 Reachability Track 中设置站立、浅蹲、深蹲、交错站姿、半跪等不同支撑条件,测试机器人完成伸手等目标动作时的表现,并记录足部滑移、额外迈步等事件。
实验结果显示,Anchor 1 在相关测试中能够以较少的足部异常事件完成目标跟踪,体现出控制框架在动作精度与身体支撑协调方面的能力。
除了仿真环境,研究团队还开展了真实机器人实验。
通过光学动作捕捉与机器人关节运动学恢复全身运动,团队在同一机器人平台、相近测试条件下比较不同控制方法的表现。
结果显示,在所测试的动作子集上,Anchor 1 取得了更低的全局跟踪误差,并在不同位置误差容限下保持较高的整体动作成功率。
在真机 Reachability 子集的 51 组站立伸手动作中,Anchor 1 的全局手腕位置平均误差为 44.58 毫米,双脚踝位置平均误差为 35.70 毫米;作为该子集误差最低的对照方法,MimicLite v1.1 对应数值为 53.59 毫米和 50.40 毫米。
同时,Anchor 1 使用 0.06 秒的未来动作参考窗口,且无需在线关节空间重定向;MimicLite 使用 0.08 秒参考窗口,并需要对实时人体输入进行在线重定向。上述结果仅对应论文所述真机测试条件。
仿真基准与真机实验相结合,使研究能够从大规模动作测试延伸至真实机械结构、传感测量和地面接触条件下的执行验证。
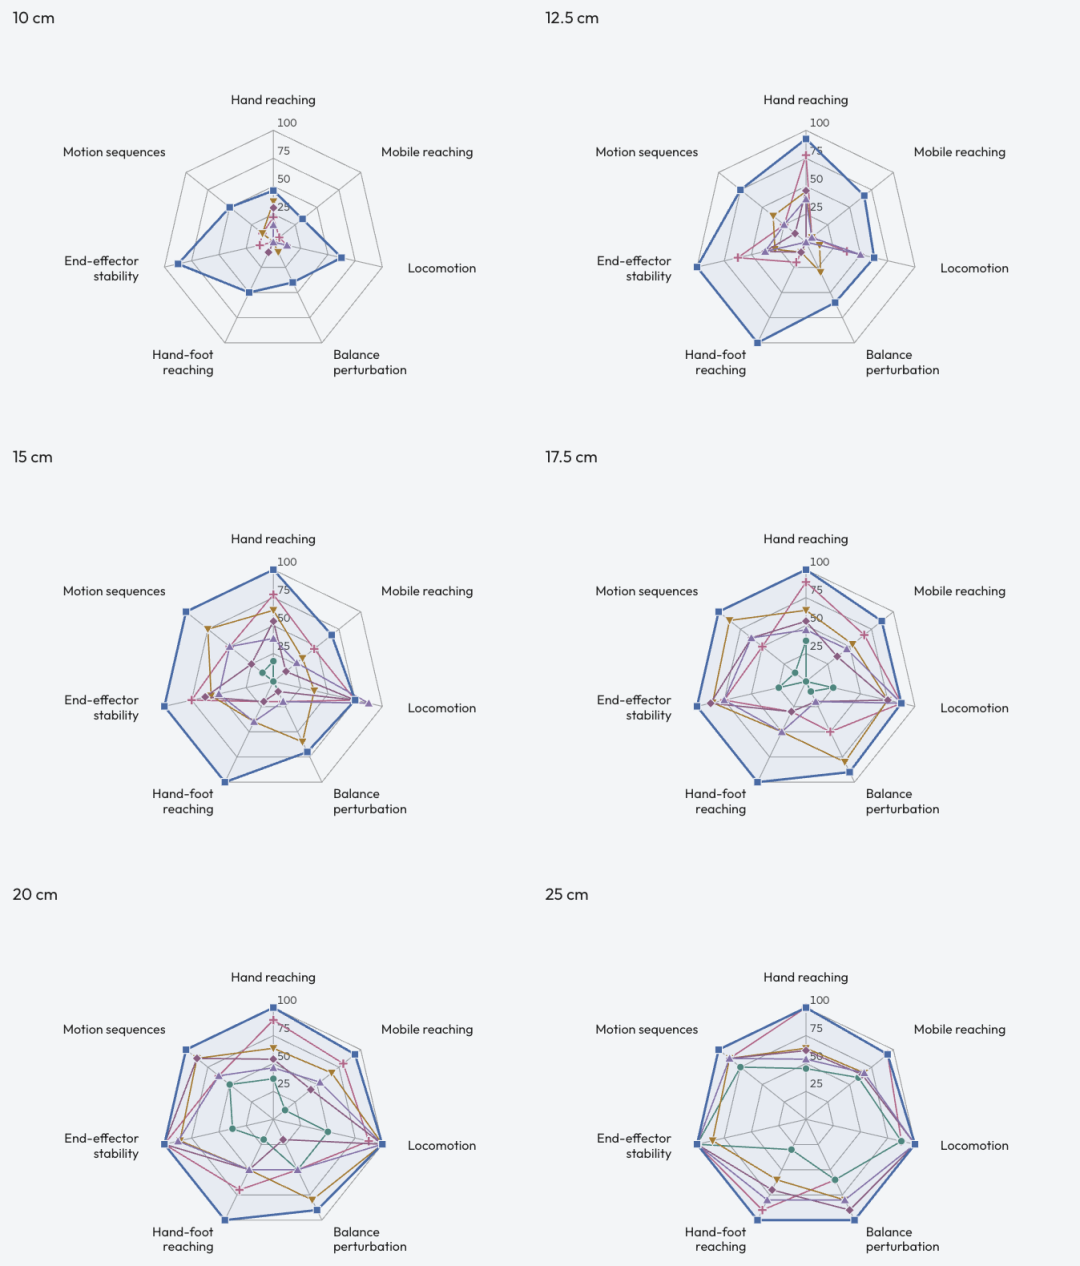
真实机器人在不同误差容限下的任务成功率
从遥操作到自主执行
连接运动控制与上层智能
全身控制能力的价值,不仅体现在机器人能否准确跟随动作,还体现在其能否支持真实任务中的数据采集与自主执行。
在遥操作场景下,操作人员需要通过动作示范,引导机器人完成特定任务。
如果机器人频繁出现跟踪偏差、失稳或额外调整,同一任务可能需要反复演示,影响有效训练数据的采集效率。
研究团队通过两类任务验证 Anchor 1 的实际应用能力:一类是根据目标方向踢动纸箱,另一类是从低层置物架取出拖鞋,完成搬运和放置。
这些任务涉及机器人移动、身体姿态变化及与物体接触,对全身协调和稳定执行提出了综合要求。
实验进一步以每小时成功示范数量和示范成功率为指标,评估不同控制方法对数据采集工作的影响。
相关结果显示,Anchor 1 在所测试任务中实现了较高的成功示范比例,体现出更准确、稳定的动作执行对遥操作采集的支持价值。
具体来看,在踢纸箱任务中,Anchor 1 每小时采集成功示范 43 次,成功率为 98.03%;对照方法 SONIC v1.1(SMPL)分别为 9 次和 37.50%。
在取放拖鞋任务中,Anchor 1 每小时采集成功示范 62 次,成功率为 97.37%;SONIC 对应为 41 次和 68.33%。
这组实验同时体现了采集效率和成功示范比例的变化,结果限定于论文所设定的两类任务。
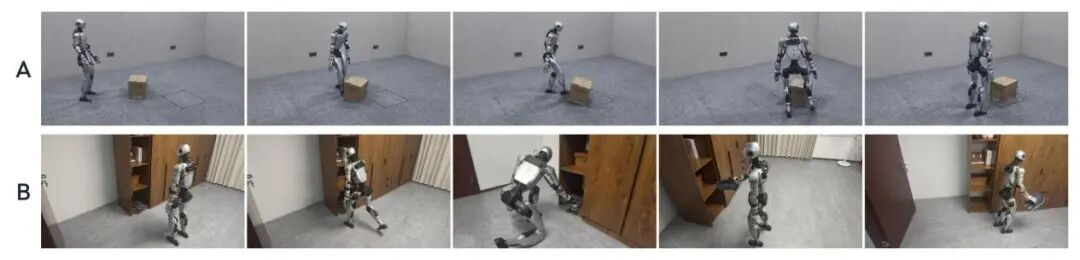
踢纸箱及取放拖鞋的 VLA 自主执行过程
在此基础上,研究团队进一步利用采集的数据训练视觉—语言—动作(VLA)策略,并开展自主任务执行实验。
在这一过程中,上层策略根据环境观察和任务目标生成运动命令,Anchor 1 则通过稀疏位姿或 Motion Token 接口接收命令,负责机器人的全身协调与执行纠偏。
研究通过对任务成功率、任务评分等指标的比较,验证不同控制接口与反馈设计对自主执行表现的影响。
这一实验将底层运动控制与上层任务策略连接起来:上层模型负责生成与任务相关的运动目标,底层控制器负责将其转化为机器人可以实际完成的身体动作。
精准的动作跟踪与稳定的身体控制,是人形机器人开展复杂操作的重要基础。
从稀疏位姿输入到 Motion Token 表征,再到显式误差反馈,Anchor 1 围绕动作精度、全身协调和稳定支撑建立了完整的控制框架,并通过仿真、真机和任务实验进行了多层次验证。
未来,Anchor 1 还将升级到更丰富的场景地形,不断扩展全身操作边界。
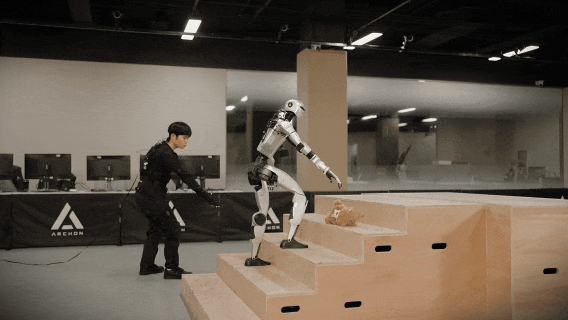
Anchor 1 的模型权重、部署代码、遥操数采方案和使用指南预计于 2026 年底发布。
点击「阅读原文」跳转阅读技术论文及项目详情:
https://www.archon.tech/research/anchor1